
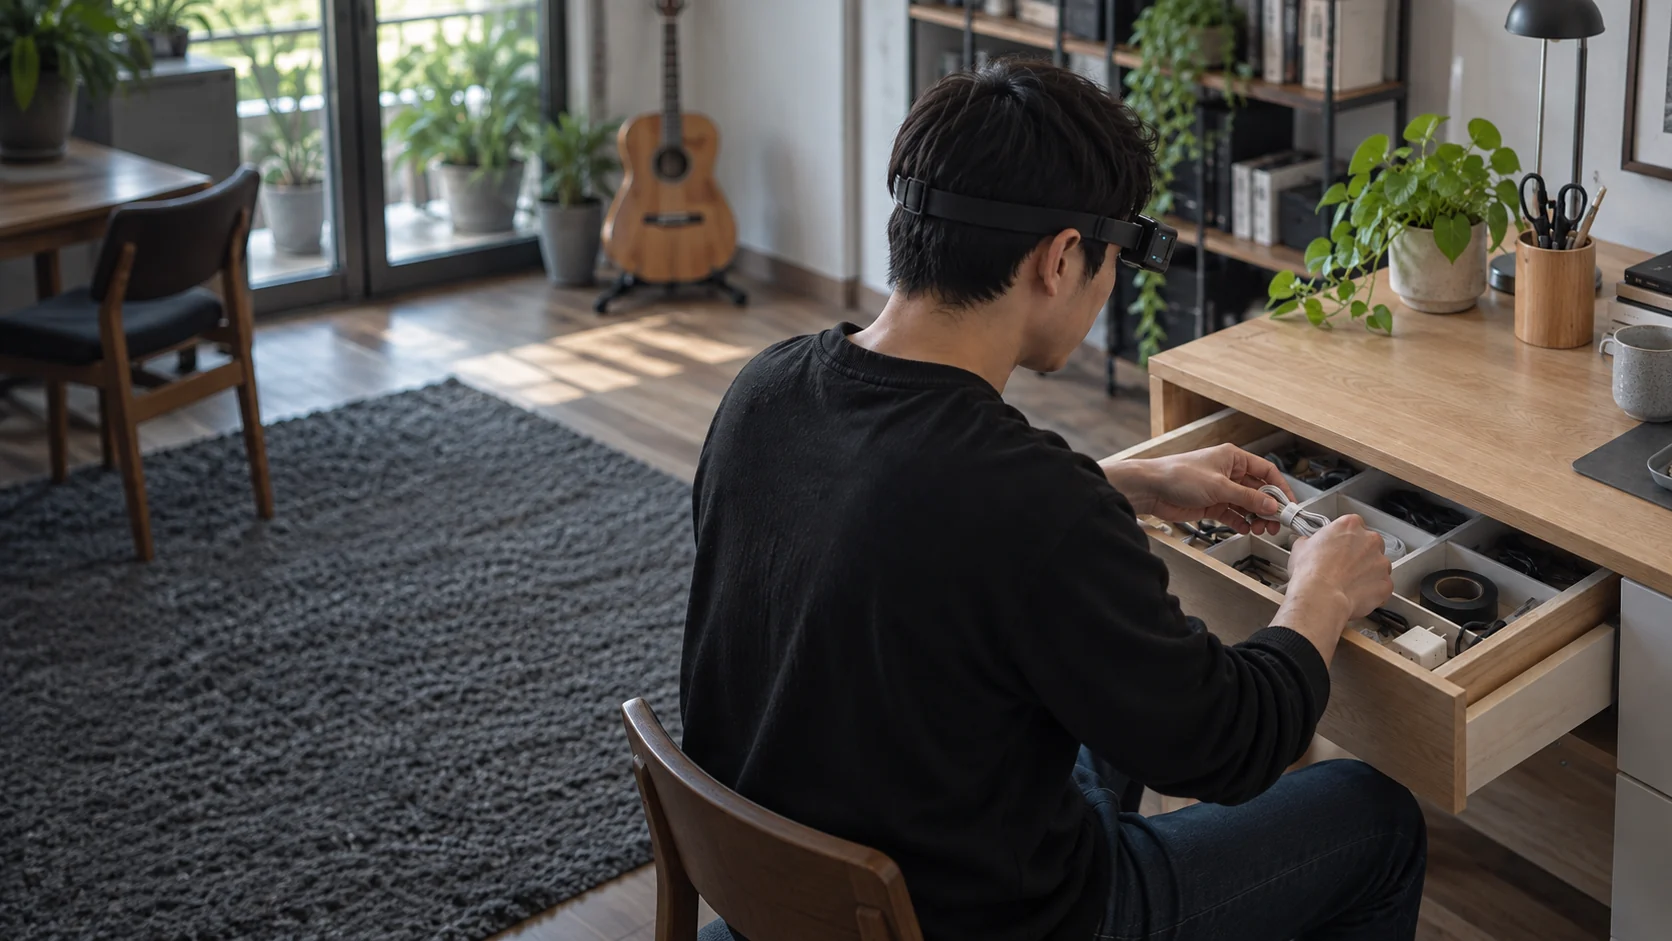
 AI 生成场景示意
每一段动作,
都有真实的来处。
面向具身智能的人类行为数据采集,从真实世界的操作中,构建可理解的数据基础。
我们关注的不只是手移动了什么,还包括任务为什么开始、动作如何连续发生,以及物体和环境怎样共同影响下一步操作。
拿取、寻找、移动和放回,都有前后关系。先对齐任务,再讨论需要记录的动作与环境。
讨论你的场景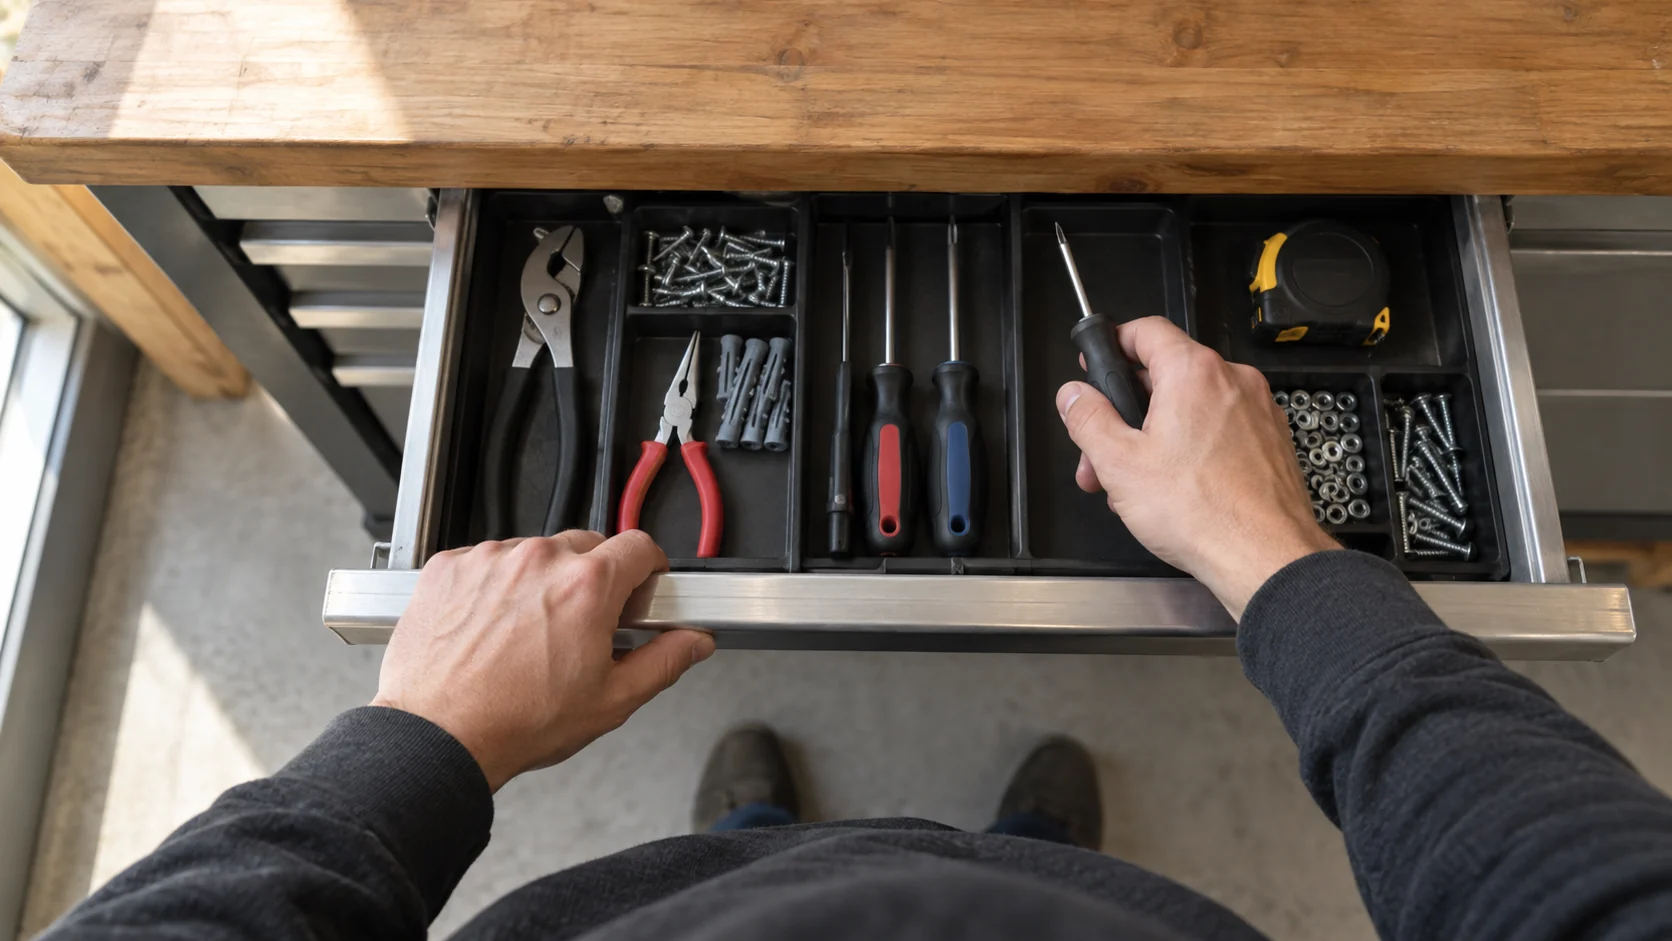
采集方式
从一个人的视角,
走向更多可能。
先从自然、可理解的第一视角开始,再按任务与项目需要讨论设备、视角和交付内容。
第一视角视觉采集
当前方向围绕手与物体的自然交互,记录任务起点、动作上下文与完成结果。
EGO
按项目配置按项目配置 EGO 等设备,结合任务适配多视角记录,以更丰富的视角理解手与物体的空间关系。
PICO 空间交互
按项目配置按项目配置 PICO 等终端开展空间交互记录,具体设备和任务按项目适配。
具体设备、采集范围与交付形式,以双方确认的项目方案为准。
应用场景
先看见动作,
再理解数据。
从桌面、织物和收纳开始,把常见任务放回它们真实发生的空间。
空间关系
物体的位置,
也在讲述任务。
收纳盒、抽屉和桌面构成了动作发生的尺度。空间关系是后续探索方向,按具体任务讨论视角、物体位置和动作过程,明确采集范围与交付要求。
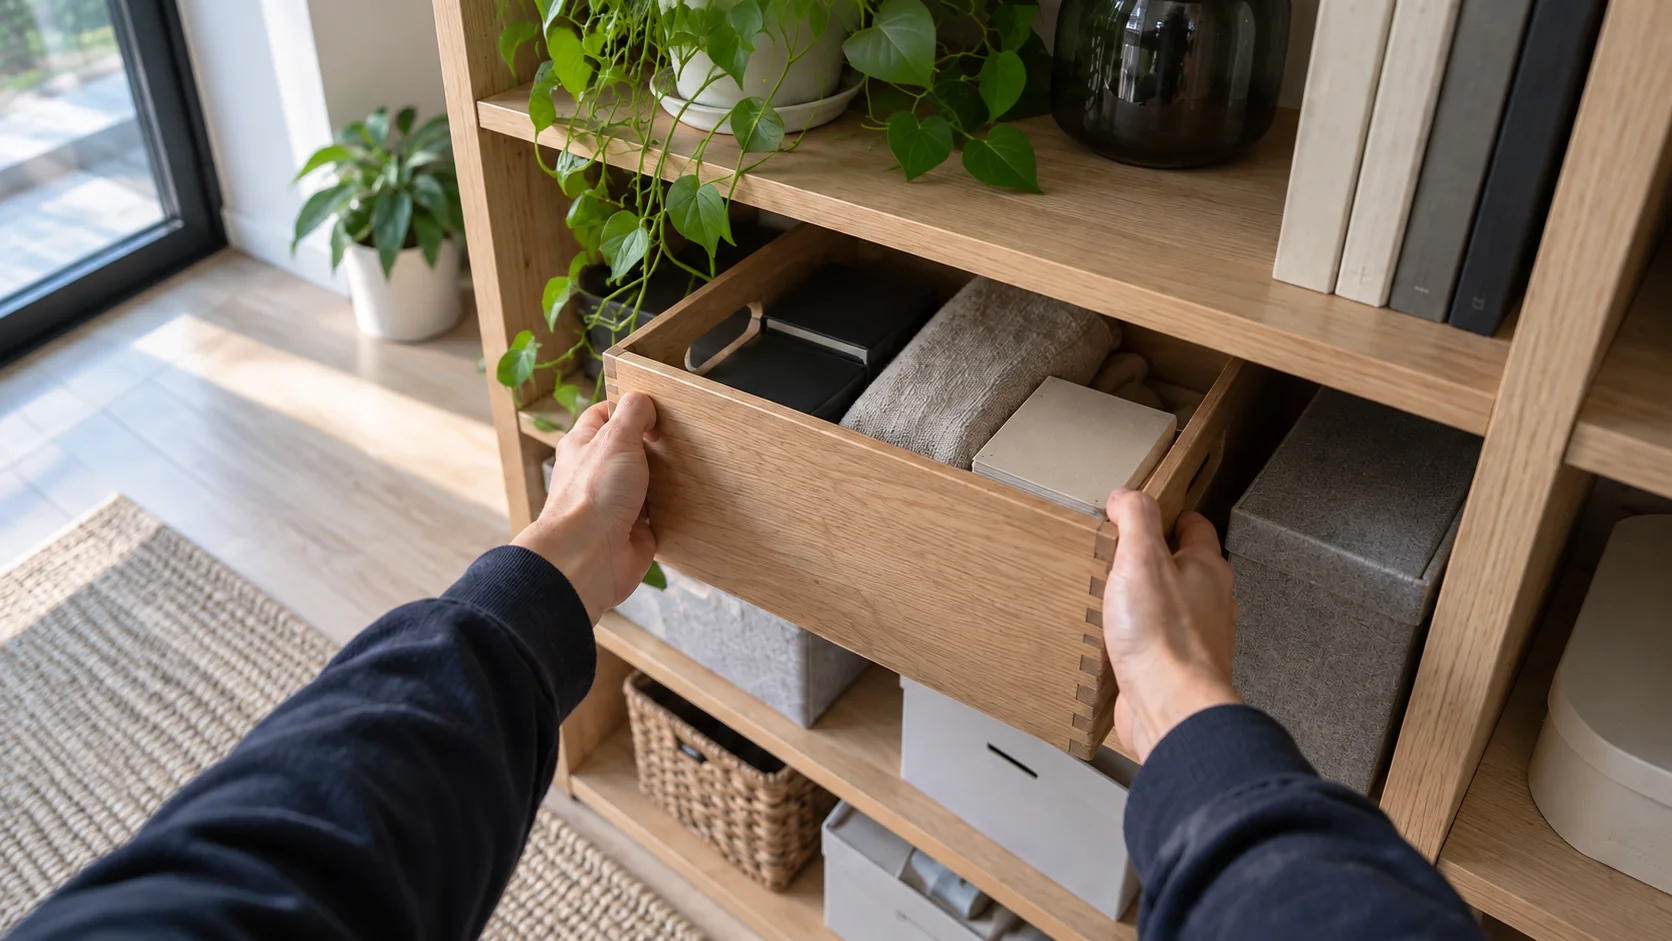
家庭日常中的可理解任务
以下场景用于说明讨论起点,示意媒体不代表训练样本或已交付项目。
物体交互
从拿起、移动到放置,观察动作如何与物体状态相互关联。
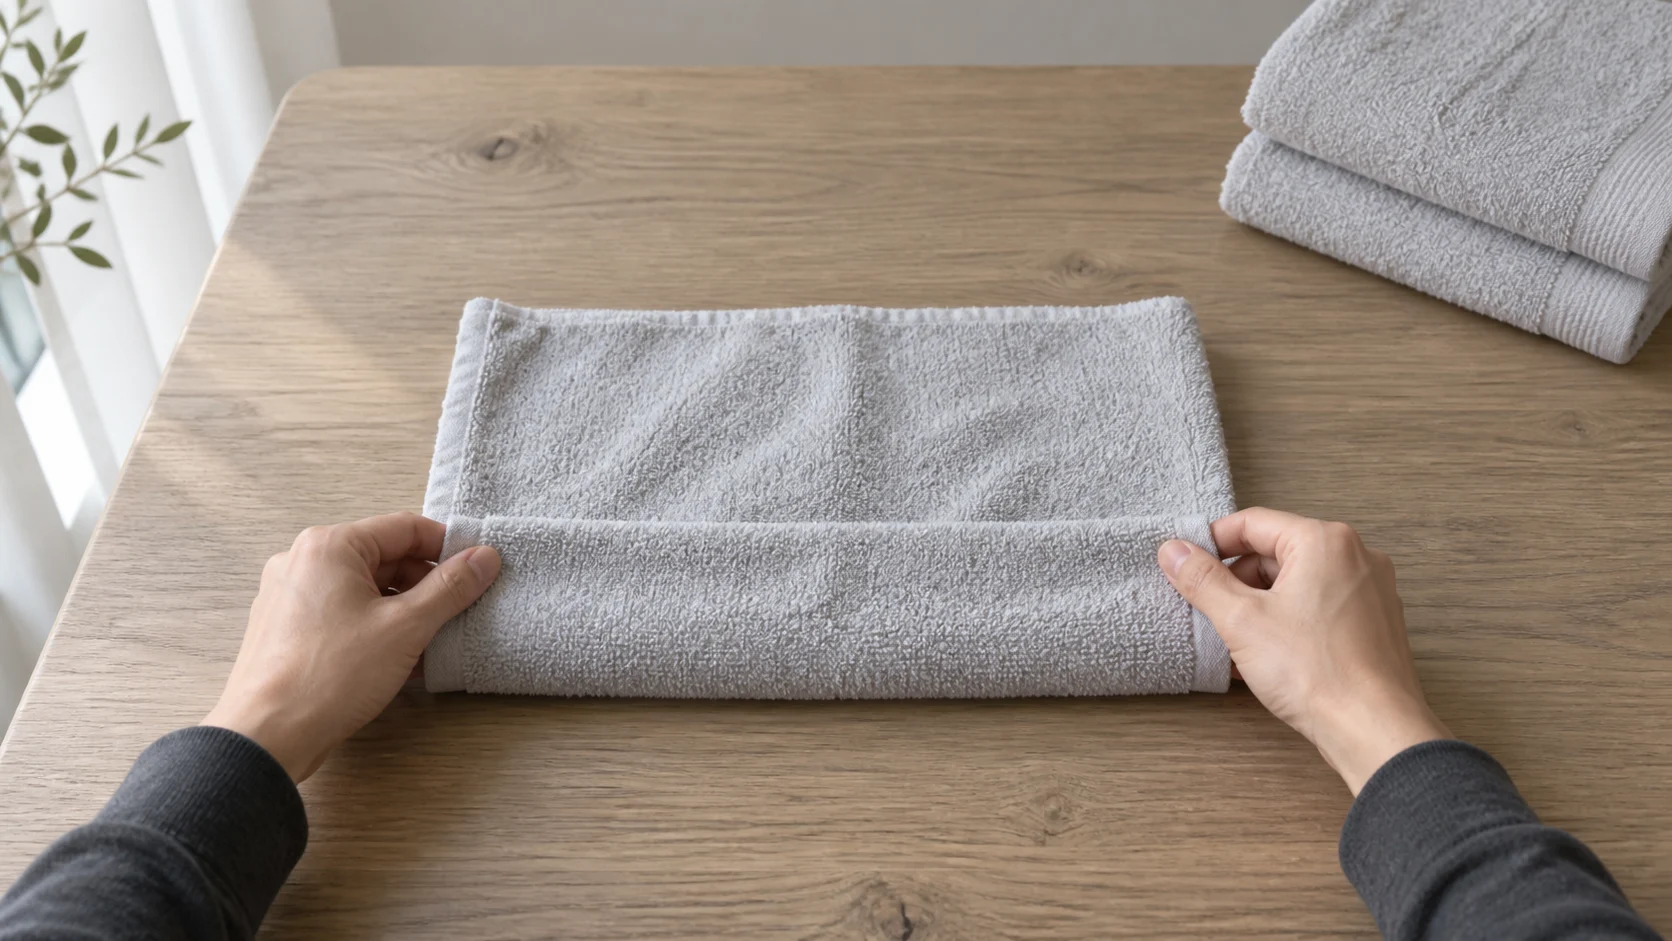
织物整理
关注柔性物体在折叠、展开与整理过程中的连续动作。
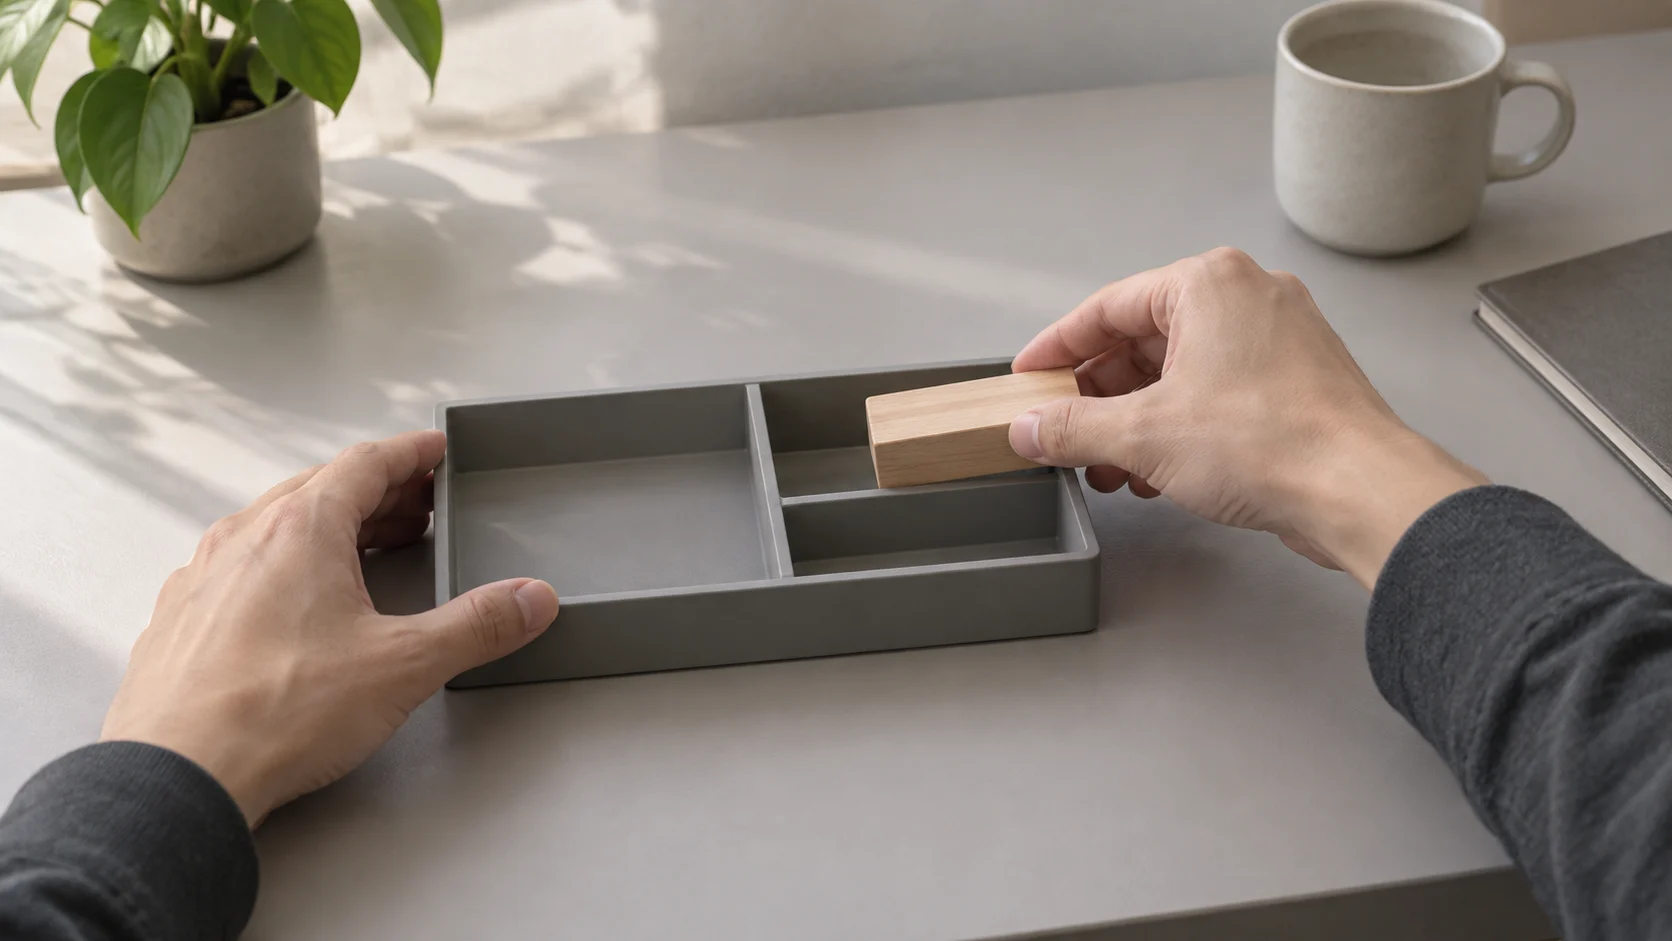
生活收纳
在熟悉的日常空间里,理解物品归置与环境关系的变化。
数据价值与质量
把真实留下来,
把问题说清楚。
好的数据从清楚的任务开始,也在可复核的约定中完成。
真实
回到自然的生活场景,记录人与物体之间发生的动作。
完整
保留任务上下文,让动作不只是一帧画面,而是一段可理解的过程。
可靠
按项目约定复核视角、动作与素材,具体质量要求以双方确认内容为准。
合作前,先把问题对齐
从一个具体任务
开始谈起。
可以一起讨论哪些内容?
可以从任务场景、参与视角、物体与环境关系,以及希望理解的动作开始讨论。
设备和采集规模如何确认?
我们会按任务需求评估设备方向、采集范围与交付方式;EGO、PICO 等按项目配置,具体内容按项目方案确认。
如何开始一次合作沟通?
请通过下方商务邮箱说明任务背景与预期,我们会围绕可行的场景和记录方式继续沟通。
联系合作